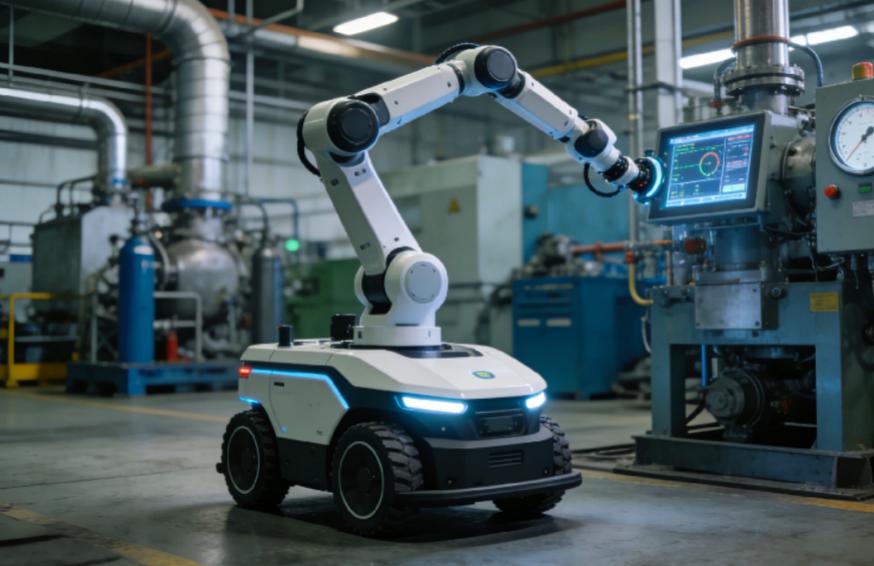
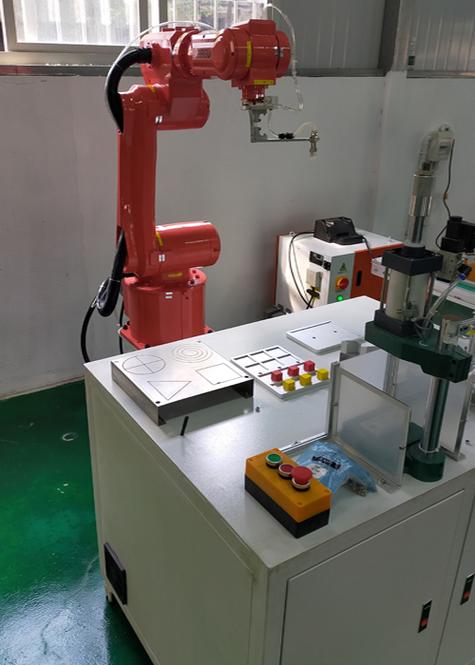
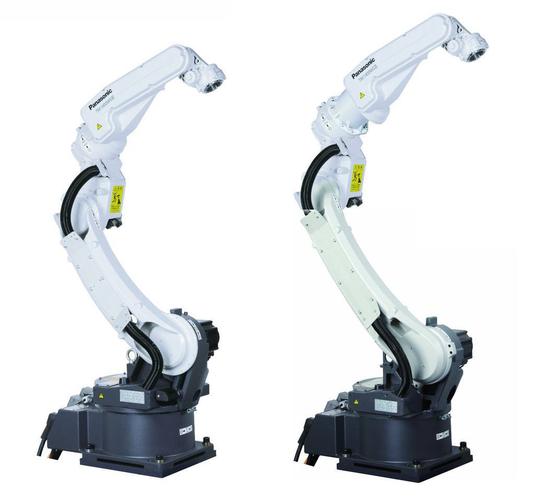
工业机器人安装与调试完全教程 从开箱到精准运行
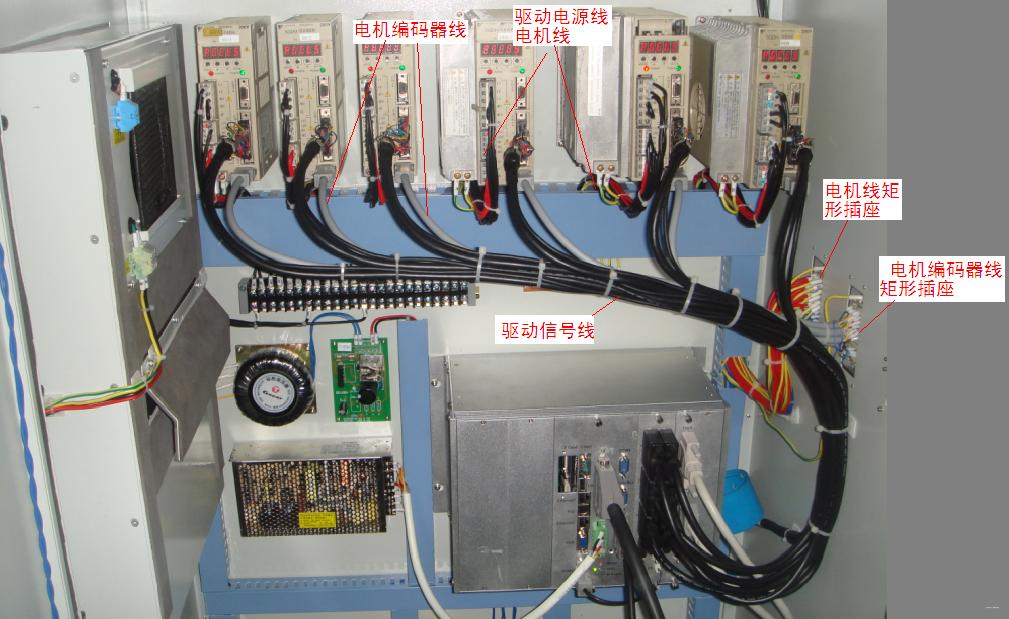
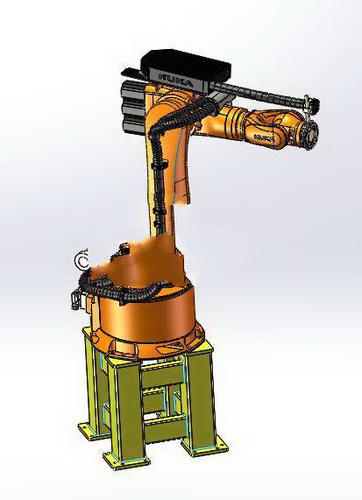
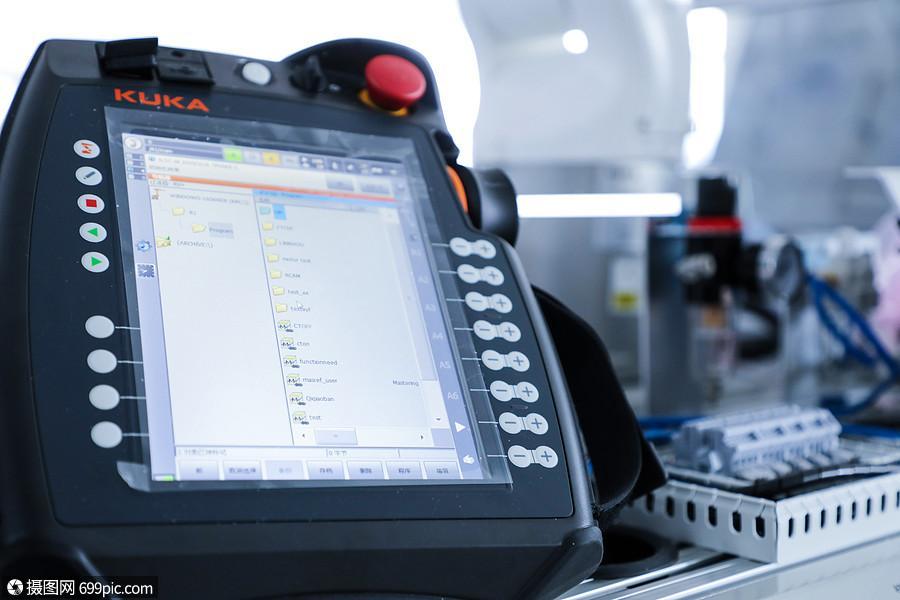
引言\n\n工业机器人作为智能制造的核心装备,其安装与调试质量直接影响后续运行的稳定性、精度与寿命。本教程以常见的六轴关节型机器人为例,系统讲解从开箱检查、机械安装、电气连接,到零点校准、参数配置与试运行的全流程,帮助工程技术人员规范、高效地完成机器人安装调试工作。\n\n## 一、安装前的准备工作\n\n### 1.1 安全与环境要求\n- 人员资质:安装调试人员必须经过安全培训并阅读机器人手册,了解急停、安全门、示教器操作等安全规范。\n- 作业环境:安装现场温度宜为0~45℃,湿度低于75%RH且无结露,避免粉尘、腐蚀性气体、强电磁干扰;地面平整坚实,能承受机器人及负载的静态与动态载荷。\n- 空间布局:预留足够的工作空间与维修通道,确保机器人运动范围内无干涉物,且安全围栏、光栅等防护装置安装到位。\n\n### 1.2 开箱与部件核对\n- 检查包装是否完好,按装箱单核对机器人本体、控制柜、示教器、电缆、说明书及附件是否齐全。\n- 检查机体有无运输损伤、油污或受潮,确认各轴锁定装置和运输固定件是否松开。\n- 记录设备序列号,便于质量追溯与售后服务。\n\n### 1.3 工具与仪器准备\n- 常用工具:内六角扳手、力矩扳手、水平仪、铅垂线、万用表、绝缘电阻测试仪。\n- 调试仪器:激光跟踪仪或球杆仪(可选)、示教器、安装软件及通讯线缆。\n\n## 二、机械安装\n\n### 2.1 基础选择与处理\n- 机器人应安装在具有足够刚度和质量的地基或钢制支架上。混凝土基础一般需养护至设计强度,表面水平度误差不超过±2mm/m。\n- 预埋地脚螺栓位置须与机器人底座安装孔一致,采用二次灌浆时应待灌浆料完全固化后再紧固。\n\n### 2.2 本体吊装与定位\n- 使用吊带或专用吊具,按手册指定吊点起吊机器人本体,禁止直接捆绑电机、线缆等脆弱部位。\n- 将本体缓慢落位到安装基面,粗略对准安装孔,穿入螺栓初步拧紧(约50%力矩)。\n- 调整水平:用水平仪在底座法兰或安装基准面测量,通过调整垫片或顶丝使垂直度偏差≤0.5mm/m;对于倒挂或倾斜安装,严格按手册确认允许方向与承载能力。\n\n### 2.3 固定与力矩确认\n- 按对角顺序分次紧固连接螺栓,最终用力矩扳手达到手册规定力矩值(常见为M16螺栓约170N·m,具体以机型手册为准)。\n- 在调整完成后打上定位销(若设计要求)并做防松标记。\n- 安装完成后检查机器人本体无晃动、垫板无间隙。\n\n## 三、电气安装\n\n### 3.1 电源与接地\n- 控制柜进线应采用符合手册要求的单相或三相电源,线径按额定电流选定;前端配置独立断路器,并与所在设备符合电气规范的最小安全距离。\n- 务必做好保护接地,接地电阻建议小于10Ω或符合当地规范大于0.1Ω典型接地要求视标准而定;错误的保护接地会增加触电和误动作风险。\n- 电源线与信号线分开敷设,避免动力线缆与编码器/通讯线平行长距离行走并入同一线槽。\n\n### 3.2 本体与控制柜连接\n- 连接机器人本体动力电缆和编码器电缆至控制柜相应接口,识别脏污和出箍连接必须遵循「上顺下逆」原则理顺并固定走向;未使用的接头应加保护盖(即对准电缆卡口一键式插好)。确认卡口无受力、连接紧固且无误操作应力。\n- 电缆须预留一定长度的活动余量,并在走线时固定管线包或排线轮避免执行轴运动造成磨损或干预机器人部件正常更换受限的情况(同时需校验回零区有效达到测量技术参数值内可控效果):电缆不能和运动轨迹相接挂或可能刮擦包壳并被及时收紧和包外打号等备航整理规范.\n- 采用航空插头确认针脚下显和挂钩效应适度同时先用工具扎实再由人工旋紧挡件去磁化的接插件,先接设备接地端到端后通测完成。\n\n### 3.3 IO 与安全信号接线\n- 按需要配置数字量/模拟量IO板后打多个/少量成品线路的两端。连接安全门开关,急停及双臂对接无导致短接保护和禁用的端口均合规审查下建立安全 PLC交换I/O逻辑标准信号完整传递并可执行验证操作条件的动断连锁反应接受回路。“安全控制器不仅执行机内循环外的护栏、光栅紧急钳锁定限规范上,所有协议通讯或带模板锁定电缆接口经信号协议和防火墙授权链路均选用严格排錯通道监景流程。
如若转载,请注明出处:http://www.lemonmiao.com/product/51.html
更新时间:2026-10-24 16:36:59