工业机器人电气系统安装走线与接地技术指南
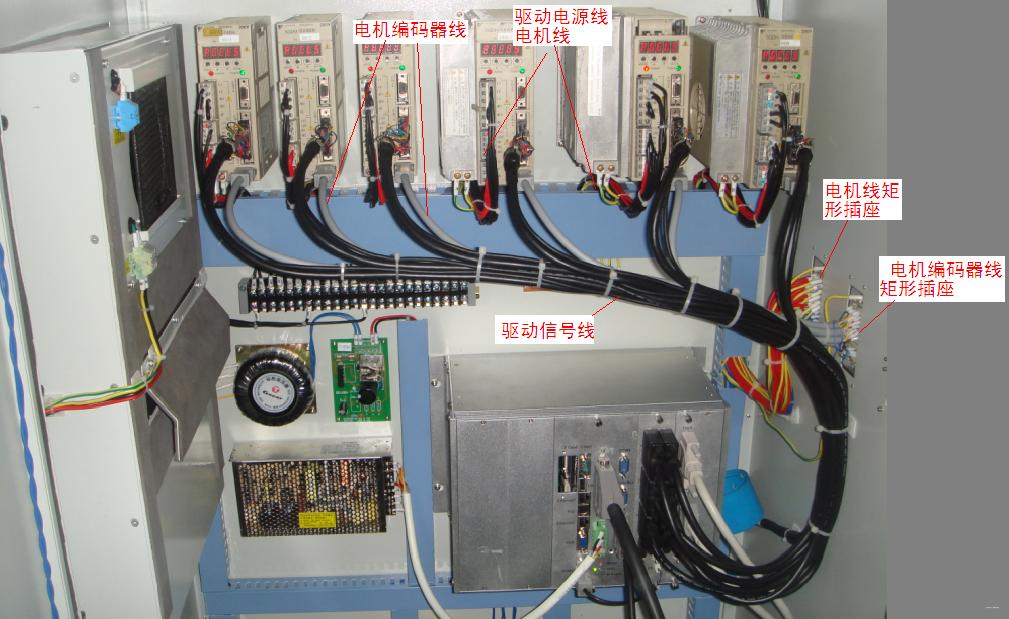
工业机器人电气系统的安装走线与接地是确保机器人安全、稳定运行的关键环节。合理的布线不仅能减少电磁干扰、提高信号传输质量,还能延长设备使用寿命;而正确的接地则是保障人员安全、防止电气故障和雷击损坏的重要措施。本文将从电气系统安装走线和接地两方面进行详细阐述,为工业机器人的安装提供技术参考。
一、电气系统安装走线
1. 走线规划原则
(1)安全性:走线应避开机器人运动范围,防止电缆被拉扯、磨损或挤压。动力线与信号线应分开敷设,间距至少30cm,以减少电磁干扰。
(2)可靠性:电缆应固定牢靠,避免悬空或受力,弯曲半径不小于电缆外径的6倍(动力电缆)或4倍(信号电缆)。
(3)可维护性:预留足够的长度余量(一般为10%~20%),便于检修和更换;线缆标识清晰,便于故障排查。
(4)经济性:合理选择线缆路径,缩短长度,降低成本。
2. 走线方式
(1)桥架走线:适用于多根电缆的集中敷设,桥架应可靠接地,并与机器人本体保持安全距离。
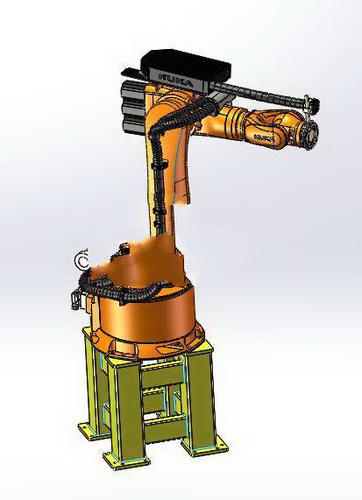
(2)拖链走线:用于机器人手臂等运动部位,拖链应选择适合的弯曲半径和负载能力,电缆在拖链内应松散排列,避免相互摩擦。
(3)穿管走线:在易受机械损伤或潮湿的场所,采用金属管或塑料管保护,管口应做防割处理。
(4)线槽走线:适用于控制柜内部,线槽应平整无毛刺,电缆填充率不超过70%。
3. 电缆选择与敷设
(1)动力电缆:选择铜芯、阻燃、耐油、耐弯曲的电缆,截面积根据负载电流和敷设方式确定。
(2)信号电缆:采用屏蔽双绞线,屏蔽层应单端接地(通常接控制柜侧),避免形成地环路。
(3)编码器电缆:必须使用专用屏蔽电缆,并与动力电缆分开敷设,防止干扰。
(4)敷设时,电缆应平直,避免扭结;多根电缆平行敷设时,应留有间隙,以利散热。
4. 连接与固定
(1)所有连接器应可靠的插拔,并锁紧;电缆入口处应使用防水接头或密封圈。
(2)电缆固定应采用专用电缆夹或扎带,避免过紧或过松;在运动部位,应使用拖链或弹性固定。
(3)电缆两端应挂标识牌,注明回路编号和去向。
二、接地系统
1. 接地的作用与分类
(1)保护接地:防止设备外壳带电,保障人身安全,接地电阻≤4Ω。
(2)工作接地:为信号提供参考电位,减少干扰,接地电阻≤1Ω(或按设备要求)。
(3)防雷接地:防止雷击损坏,接地电阻≤10Ω。
(4)防静电接地:泄放静电电荷,接地电阻≤100Ω。
2. 接地要求
(1)机器人本体、控制柜、示教器、周边设备等所有可导电外壳必须可靠接地。
(2)接地线应采用黄绿双色铜芯线,截面积不小于相线截面积的1/2(最小4mm²)。
(3)接地端子应单独设置,不得串联接地;多个设备接地时,应采用并联方式。
(4)接地线应短而直,减少阻抗;避免弯曲和盘绕。
(5)接地网应形成等电位联结,各接地点的电位差应尽可能小。
3. 接地实施
(1)接地极:可采用镀锌角钢、钢管或铜包钢,垂直打入地下,长度2.5m,间距5m,多根接地极并联。
(2)接地干线:采用扁钢或铜排,连接各接地极,并引至接地汇集点。
(3)设备接地:从接地汇集点或接地干线引至设备接地端子,连接处应除锈、涂导电膏,并压接牢固。
(4)接地电阻测试:使用接地电阻测试仪测量,确保满足设计要求;若不合格,需增加接地极或采取降阻措施。
4. 常见问题与对策
(1)接地电阻偏大:增加接地极数量、延长接地极长度、采用降阻剂或换土。
(2)多点接地造成地环路:对信号电缆屏蔽层采用单端接地;必要时使用隔离变压器或光耦。
(3)接地线阻抗大:采用更粗的接地线,缩短接地路径,确保连接点接触良好。
三、注意事项
- 安装前仔细阅读设备手册,遵循制造商的技术要求。
- 断电作业,验电后操作,确保安全。
- 所有电气连接应符合当地电气规范(如GB 5226.1、IEC 60204-1)。
- 完成安装后,进行绝缘电阻测试、接地电阻测试和功能测试。
- 定期检查电缆和接地系统的完好性,及时发现并处理隐患。
工业机器人电气系统的安装走线与接地是系统工程,需要从设计、施工到维护全过程严格控制。合理的走线布局和可靠的接地措施,是保障机器人长期稳定运行的基础。希望本文能为相关技术人员提供有益的参考。
如若转载,请注明出处:http://www.lemonmiao.com/product/46.html
更新时间:2026-10-24 07:11:03