工业机器人示教器与安装 从特写细节到系统集成的完整指南
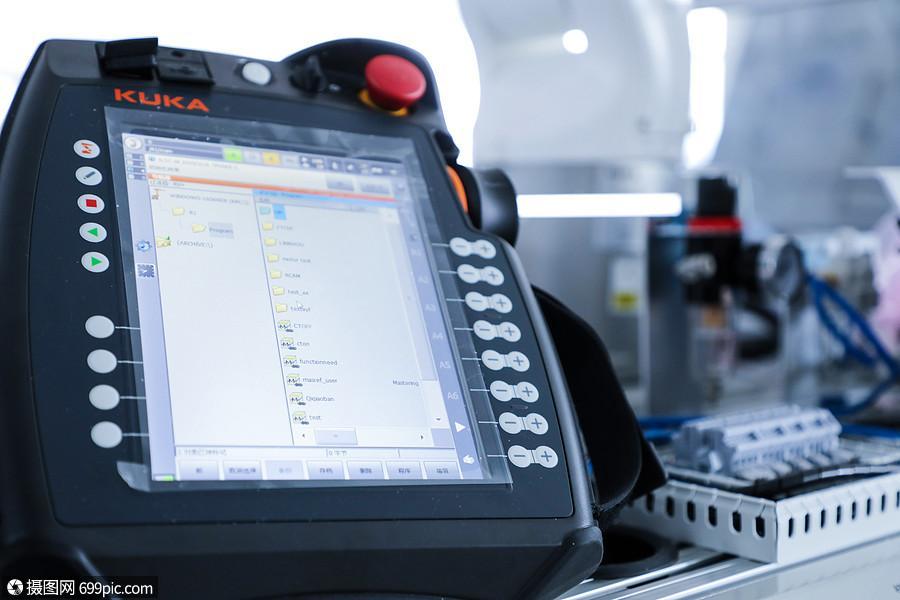
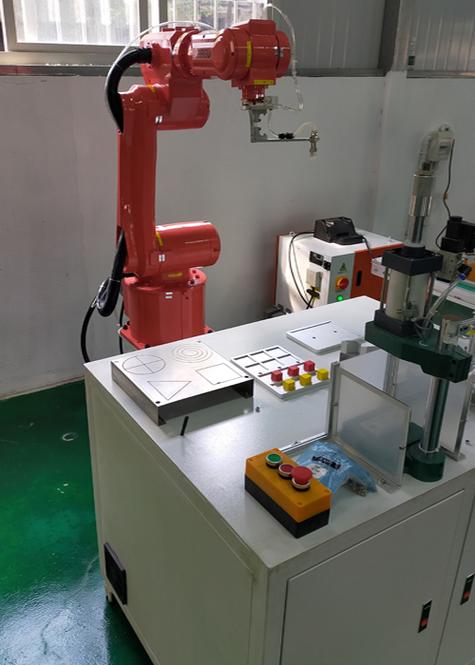
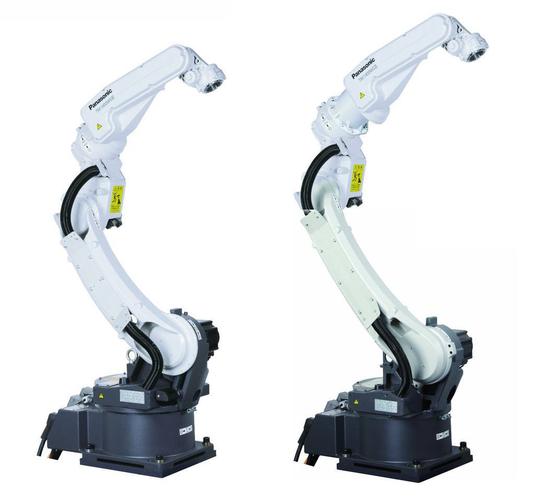
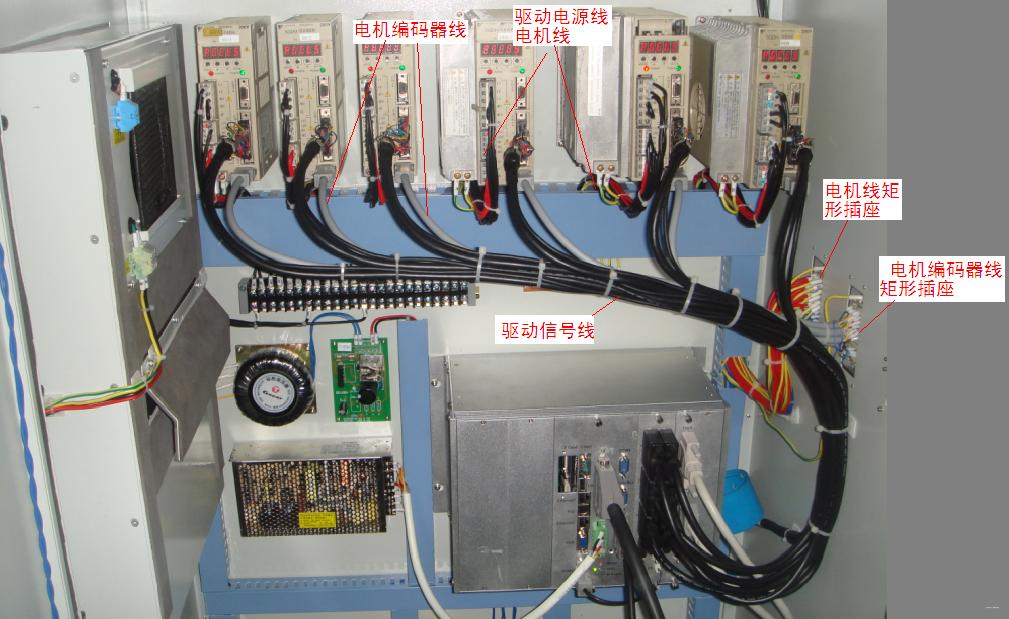
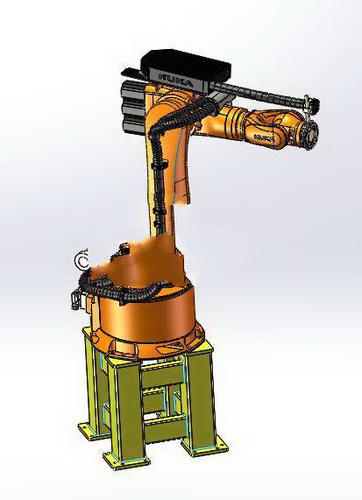
在智能制造飞速发展的今天,工业机器人已成为现代工厂的核心装备。一台机器人能否高效、稳定地运行,不仅取决于本体性能,更依赖于正确的安装与精准的调试。示教器作为人机交互的核心,在安装与调试过程中扮演着至关重要的角色。本文将从示教器的特写观察入手,系统性地介绍工业机器人安装的关键步骤与注意事项,帮助读者构建完整的技术认知。\n\n## 一、示教器:机器人的“指挥棒”与“听诊器”\n\n示教器(Teach Pendant)是操作人员与机器人沟通的直接界面。透过特写镜头,我们可以清晰地看到其上密集的按键、摇杆、急停按钮以及显示屏。这些元件的布局与功能设计,无不体现了工业场景下的安全与效率考量。\n\n– 示教器核心功能\n • 手动操纵:通过摇杆或按键控制机器人各关节的移动,用于初步定位和点位示教。\n • 程序编辑与测试:编写、修改运动指令和逻辑程序,并进行单步或连续运行测试。\n • 状态监控:实时显示机器人的关节角度、笛卡尔坐标、I/O状态和报警信息,如同机器人的“听诊器”。\n\n– 特写观察的安全启示\n 示教器上醒目的红色急停按钮是安全的第一道防线;使能开关(通常位于示教器背面或侧面)要求操作者在手动模式下必须保持按压,确保在人机近距离接触时的绝对控制。这些细节提醒我们,安装与调试工作必须在严格的安全规范下进行。\n\n## 二、工业机器人安装全流程详解\n\n安装绝非简单的“放稳拧紧”,而是一个包含规划、就位、电气连接、校准和调试的系统工程。示教器在此过程中是贯穿始终的调试工具。\n\n### 1. 安装前的规划与准备\n\n- 现场评估:确认地基承重、平整度、环境温度、湿度及电磁干扰情况。\n- 空间布局:根据机器人工作半径,预留足够的安全围栏空间和维修通道。\n- 开箱检验:对照装箱单检查机器人本体、控制柜、示教器及线缆是否齐全完好。\n\n### 2. 机械安装与固定\n\n- 使用合适的起重设备,将机器人本体平稳吊装至安装底座上。\n- 严格按照手册规定的螺栓等级和扭矩值进行固定,并采用对角交替拧紧的方式,确保受力均匀。\n- 安装后,手动推动各关节(在断电且电机抱闸释放状态下),检查是否有卡滞或异常噪音。\n\n### 3. 电气连接与接地\n\n- 动力电缆:连接机器人本体与控制柜之间的动力线,确保接头锁紧到位,避免虚接。\n- 信号线缆:连接编码器线、I/O线及示教器线缆,注意线缆走向应避免过度弯折和拉扯上限位置连接;使用扎带固定,但不可损伤线皮。\n- 接地:可靠的接地是抑制电磁干扰和保障人身安全的关键,接地电阻应符合标准要求。\n\n### 4. 使用示教器进行系统校准与测试\n\n这是示教器展现实力的核心阶段。\n\n– 零点校准:在断电或首次上电状态下,通过示教器上的特定操作,使各轴回到机械零点位置,建立各轴编码器零位与机械零位的对应关系。\n – 抱闸释放测试:通过示教器控制各轴抱闸的打开与关闭,验证抱闸功能正常。\n – 手动试运行:将示教器切换至手动模式,低速操纵各关节在安全速度下跑合,观察运动是否平稳、有无异响及定位是否准确。\n – 基础I/O测试:利用示教器的I/O监控功能,逐点检查输入输出信号是否正常。\n`json\n{\n \
如若转载,请注明出处:http://www.lemonmiao.com/product/44.html
更新时间:2026-10-24 20:18:56