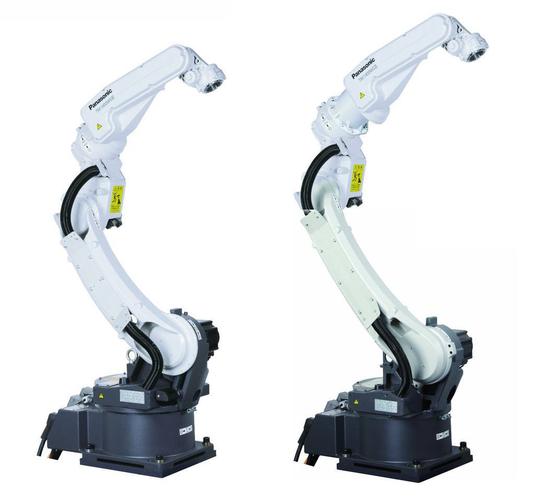
工业焊接机器人调试安装全流程指南 以卡诺普自动化焊接六轴机器人为例
引言
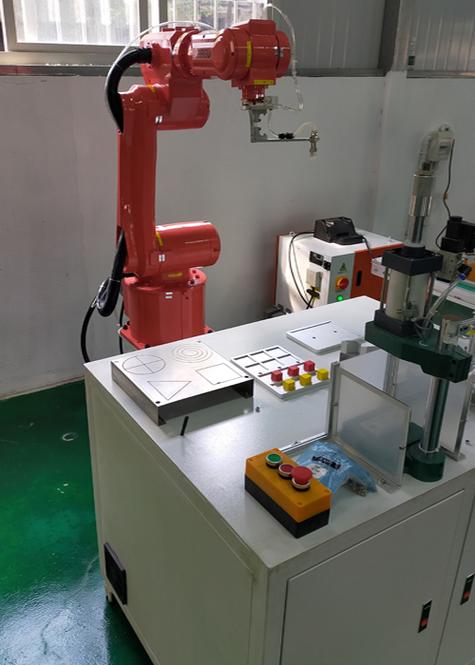
随着制造业向智能化、自动化转型,工业焊接机器人已成为提升焊接质量、效率和一致性的关键装备。卡诺普(CRP)作为国内知名的工业机器人品牌,其自动化焊接六轴机器人凭借高性价比和稳定的性能,在金属加工、汽车零部件、工程机械等领域得到广泛应用。机器人的效能发挥高度依赖于规范的安装与精细的调试。本文将系统梳理卡诺普焊接六轴机器人的安装与调试流程,为工程技术人员提供一份实用的操作指南。
一、安装前的准备工作
1.1 现场评估与规划
安装前需对现场进行全面评估,包括:
- 空间布局:确认机器人本体、焊接电源、变位机、工装夹具的安装位置,确保机器人运动范围无干涉,并预留维护空间。
- 地基条件:机器人须安装在坚固、平整的混凝土地基上(推荐厚度≥200mm),地基应能承受机器人自重及焊接过程中的动态载荷。
- 环境条件:避免粉尘、腐蚀性气体和強电磁干扰;环境温度宜在0~45℃之间,湿度≤80%RH。
- 电源与气源:确认三相380V电源容量满足焊接电源和机器人控制柜需求;压缩空气压力需稳定在0.5~0.7MPa,并做好油水分离。
1.2 开箱检查
- 核对装箱单,检查机器人本体、控制柜、示教器、焊接电源、送丝机、焊枪、电缆等部件是否齐全、完好。
- 检查机器人各关节是否有运输固定件(如有,需拆除)。
- 保存好随附的技术文档和软件备份。
1.3 工具与人员准备
- 准备安装所需的吊装设备(如叉车、吊带)、水平仪、扭力扳手、万用表、绝缘电阻测试仪等工具。
- 安装调试人员应具备电气、机械及焊接工艺基础知识,并经过安全培训。
二、机械安装
2.1 机器人本体安装
- 底座固定:将机器人底座放置于预定位置,使用水平仪调整水平度(≤0.5mm/m),然后通过地脚螺栓或化学锚栓固定。紧固时需按对角顺序分步拧紧,确保受力均匀。
- 本体吊装:使用合适的吊带和吊具,按照机器人本体上的吊装标识进行吊装,缓慢放置于底座上,并用螺栓连接紧固(扭力值参照手册)。
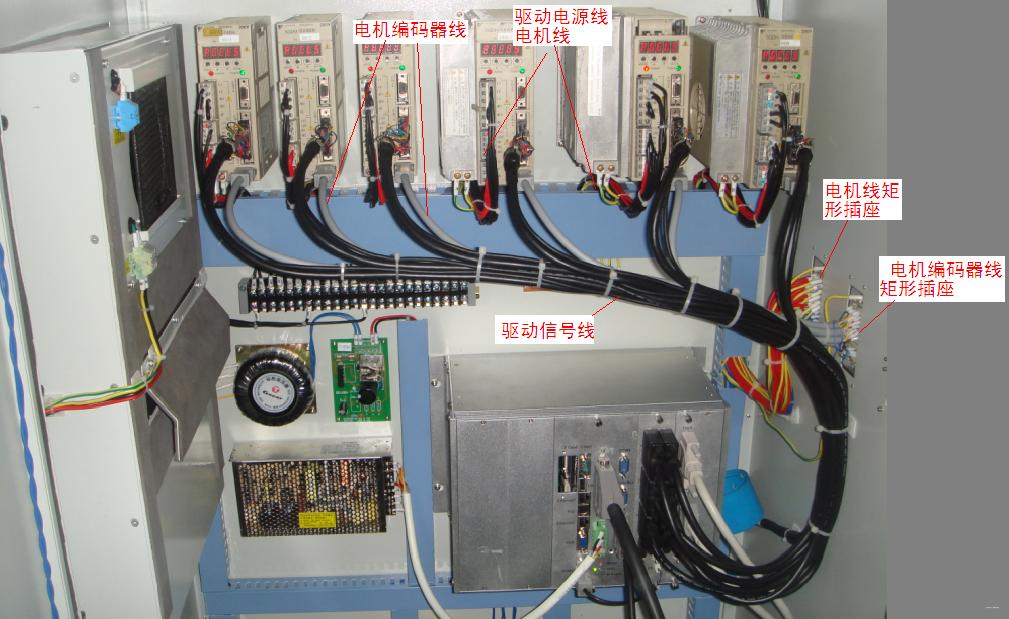
- 线缆连接:连接机器人本体与控制器之间的动力电缆和编码器电缆,确保接头拧紧、防水密封良好。
2.2 焊接系统安装
- 焊接电源:放置于通风良好处,与机器人控制柜保持一定距离,避免干扰。连接输入电源、输出电缆及接地线。
- 送丝机:安装在机器人上臂或支架上,保证送丝软管走向顺畅、弯曲半径≥300mm。
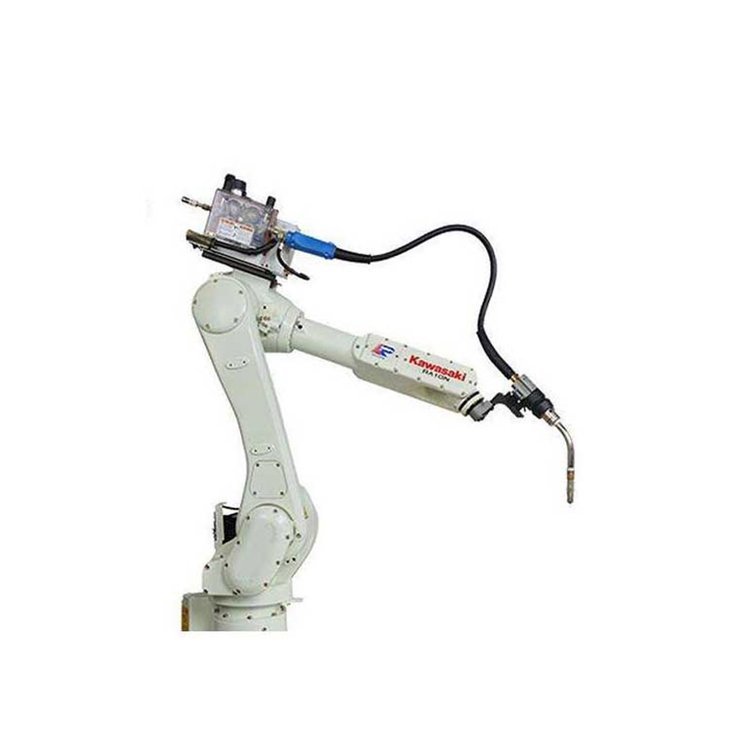
- 焊枪:根据工艺要求选择合适焊枪,安装于机器人法兰末端,确保TCP(工具中心点)准确,并连接好保护气体管路、焊枪电缆和水路(如水冷焊枪)。
- 保护气:连接氩气或混合气瓶,安装减压流量计,检查气路密封性。
2.3 工装夹具与变位机
- 根据焊接工件设计并安装工装夹具,确保定位精度和夹紧可靠性。
- 若使用变位机,需安装并调试其与机器人的联动控制(如通过现场总线通信)。
三、电气连接与安全设置
3.1 控制柜接线
- 连接机器人控制柜主电源(三相五线制),确保接地可靠(接地电阻<4Ω)。
- 连接控制柜与示教器、焊接电源、送丝机等外围设备的信号线。
- 核对所有接线与电气图一致,并做好线号标识。
3.2 安全防护
- 安装安全围栏,设置安全门开关,接入机器人安全回路。
- 安装光栅或扫描仪(如需要),确保人员接近时机器人停止。
- 配置急停按钮(每个操作位置至少一个),并测试其有效性。
- 确保焊接区域有良好的排烟除尘装置。
3.3 上电前检查
- 使用万用表检查电源电压和相序是否正确。
- 检查所有电缆连接是否牢固,无短路或断路。
- 测量绝缘电阻,确保符合安全标准。
四、调试流程
4.1 系统初始化与参数配置
- 上电后,启动机器人控制系统,进行初始的零点标定(若已标定则无需重复)。
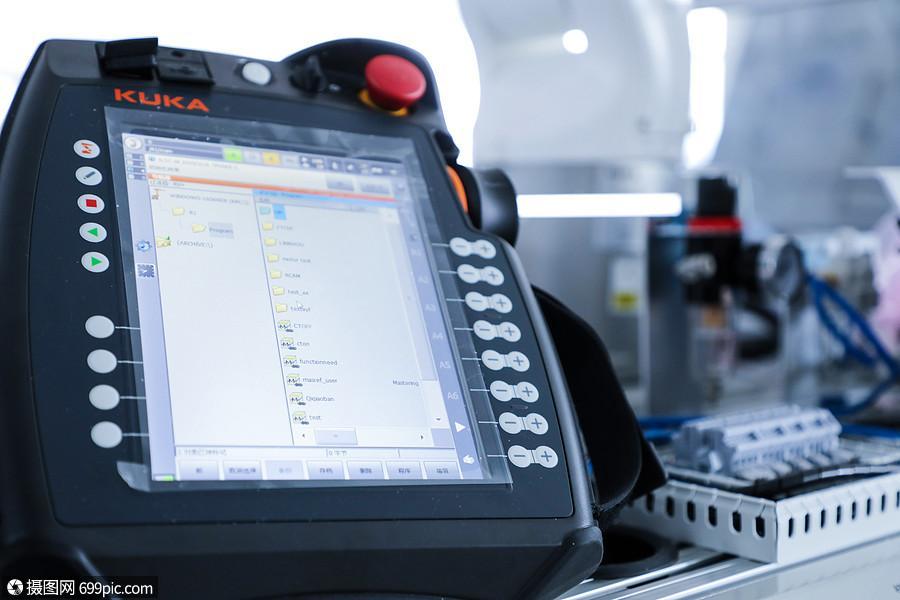
- 在示教器中设置机器人语言、单位制、通信参数等。
- 配置I/O信号,定义焊接电源、送丝机、焊枪、安全门等与机器人的交互信号。
4.2 工具坐标系与用户坐标系标定
- 工具坐标系(TCP)标定:采用六点法或直接输入法,精确标定焊枪末端的位置和姿态。标定后需验证,误差应≤1mm。
- 用户坐标系标定:根据工件位置建立用户坐标系,便于编程时统一基准。
4.3 焊接工艺参数设置
- 根据工件材料、板厚和接头形式,在焊接电源上设置焊接电流、电压、送丝速度、电感等参数。
- 在机器人程序中设置焊接速度、摆焊参数(如需要)、起弧/收弧条件、保护气提前/延迟时间等。
- 进行试焊,观察焊缝成形,调整参数至最佳状态。
4.4 程序编写与轨迹调试
- 使用示教器编写焊接程序,示教关键点(如接近点、起弧点、焊接路径点、收弧点、退枪点)。
- 对于复杂焊缝,可利用机器人自带的摆焊、圆弧插补等功能,或借助离线编程软件生成轨迹。
- 调试时采用单步、低速运行,观察机器人姿态和焊枪角度,优化轨迹平滑度,避免碰撞和奇异点。
4.5 联动与自动化测试
- 测试机器人与变位机、工装夹具的联动逻辑,确保动作顺序正确、无干涉。
- 模拟生产节拍,进行空运行和带载运行,检查系统稳定性和可靠性。
- 测试安全功能(如安全门开启、急停触发)是否及时停止机器人。
4.6 质量验证与优化
- 试焊典型工件,进行外观检查和必要的无损检测,评估焊缝质量。
- 根据检测结果微调焊接参数和机器人轨迹,必要时调整焊接顺序以减少变形。
- 记录优化后的参数和程序,形成工艺文件。
五、验收与维护
5.1 验收标准
- 机器人安装牢固,运动平稳,无异常噪音。
- 焊接系统运行正常,气路、水路无泄漏。
- 安全防护装置齐全有效。
- 焊缝质量满足技术要求,生产效率达到设计指标。
5.2 日常维护建议
- 定期清洁机器人本体和焊枪,检查电缆磨损情况。
- 每周检查保护气体压力和流量,清理送丝机构。
- 每月检查各轴润滑状况,按手册要求补充润滑脂。
- 每半年进行一次精度校验和备份系统数据。
##
卡诺普自动化焊接六轴机器人的安装与调试是一项综合性工程,涉及机械、电气、焊接工艺及安全等多方面知识。遵循规范的流程,注重细节把控,不仅能确保机器人系统快速投入稳定运行,还能延长设备寿命、保障焊接质量。希望本文能为现场工程师提供有益参考,助力企业高效实现焊接自动化升级。
如若转载,请注明出处:http://www.lemonmiao.com/product/39.html
更新时间:2026-10-24 03:36:53