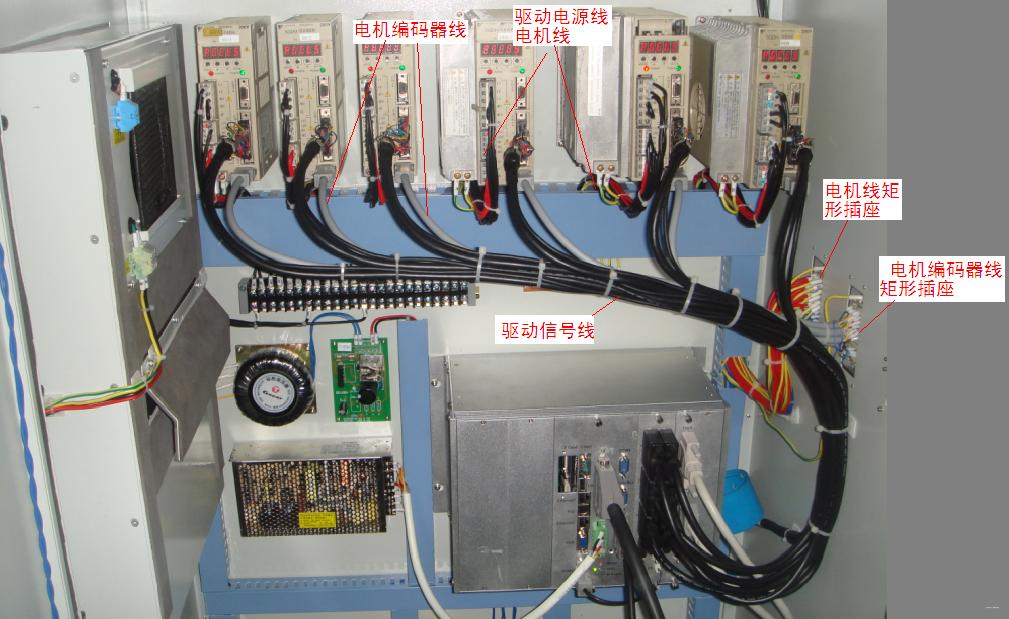
掌握这些技能,焊接从此不变形!工业机器人安装实战指南
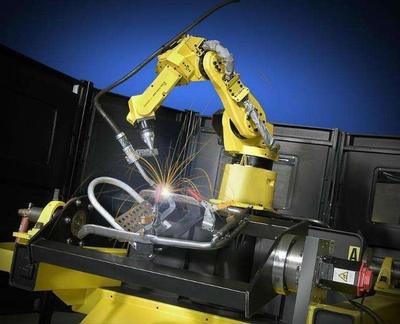
在工业制造领域,焊接变形是长期困扰工程师的难题。尤其当焊接任务由工业机器人执行时,安装环节的精度直接决定了最终焊缝的质量。掌握以下关键技能,您将能显著减少甚至消除焊接变形,让工业机器人发挥最大效能。\n\n一、精确的机器人地基与水平校准\n\n工业机器人的地基必须具有足够的刚性和稳定性。安装前需根据机器人负载与臂展计算混凝土基础厚度,并预埋地脚螺栓。使用高精度水平仪(如电子水平仪,精度0.02mm/m)对机器人底座进行调平,确保各方向水平度偏差不超过0.5mm。若底座不平,机器人在高速焊接时会产生微小振动,导致电弧不稳定和热输入不均,从而引发变形。\n\n二、工具中心点(TCP)的精准标定\n\nTCP标定是焊接机器人安装的核心技能之一。采用六点法或三点法进行TCP标定,务必使焊丝尖端在空间中的误差控制在0.5mm以内。标定完成后,通过试焊验证TCP:在平板上按不同姿态焊接直线,观察焊缝位置是否一致。若TCP偏差大,机器人会以错误轨迹施焊,造成局部热集中,产生角变形或波浪变形。\n\n三、焊接工装的合理设计与安装\n\n工装夹具不仅是定位工具,更是控制变形的关键。安装工装时需注意:\n1. 采用刚性固定法,用夹具将焊件牢牢压紧在平台上,限制焊接过程中的自由收缩。\n2. 对于薄板焊接,可安装铜质散热垫板,加速热量散失,减少热影响区。\n3. 设计反变形工装:根据焊接变形预测,预先使工件产生相反方向的变形,焊后回弹抵消。工装安装后需用三坐标测量仪校验定位精度,重复定位误差应≤0.1mm。\n\n四、焊接参数与机器人程序的协同优化\n\n安装完成后,需通过工艺试验确定最优参数:\n1. 采用小热输入策略:降低焊接电流、提高焊接速度,减少热输入量。例如将电流从280A降至240A,速度从30cm/min提至40cm/min,可降低约30%的变形风险。\n2. 优化机器人焊接顺序:采用对称施焊、分段退焊法。程序编辑时,对称分布焊缝,并设置间歇冷却时间(如每焊100mm停留2秒),避免热量积聚。\n3. 引入机器人电弧传感或激光跟踪功能,实时纠正因热变形引起的焊缝偏移,确保焊枪始终对准接头中心。\n\n五、常见问题与应对措施\n\n1. 焊缝出现角变形:检查工装压紧力是否不足,增加压板或优化夹紧点分布;同时降低焊接热输入。\n2. 薄板波浪变形:在机器人程序中增加跳焊功能,并安装冷却铜板;若变形严重,可改用脉冲焊接模式减少热输入。\n3. TCP漂移导致偏焊:每日开机后重新校验TCP,并检查焊枪防碰撞传感器是否松动。\n4. 机器人振动引起焊缝成型差:检查地脚螺栓是否松动,底座与基础间是否垫实;必要时增加减振垫。\n\n六、安全与维护要点\n\n安装和调试过程中,务必遵守机器人安全操作规程:设置安全围栏、急停按钮,并进行空运行测试。定期擦拭机器人各轴润滑油,检查电缆是否有磨损,确保TCP标定数据存储备份。\n\n工业机器人焊接变形的控制是一个系统工程,从安装地基、TCP标定、工装设计到参数优化,每个环节都需精益求精。将上述技能融入安装流程,不仅能有效抑制焊接变形,更能提升生产效率与产品质量,让机器人真正成为智能焊接的利器。
如若转载,请注明出处:http://www.lemonmiao.com/product/35.html
更新时间:2026-10-24 06:27:25