工业机器人机械臂在焊接领域的深度应用与系统化安装指南
引言
随着制造业向智能化、柔性化方向转型升级,工业机器人已成为现代生产体系中的核心装备。其中,140机械手工业机器人作为中等负载级别的代表机型,凭借其出色的结构刚性与运动精度,在焊接、搬运、装配等场景中发挥着重要作用。焊接机器人作为工业机器人的典型应用,对机械臂的轨迹精度、末端稳定性及系统集成度提出了严苛要求。本文围绕140公斤级机械臂与焊接机器人的技术特点、应用要点及安装规范展开系统阐述,旨在为工程技术人员提供从选型到落地的完整参考。
一、140机械手工业机器人的结构与性能定位
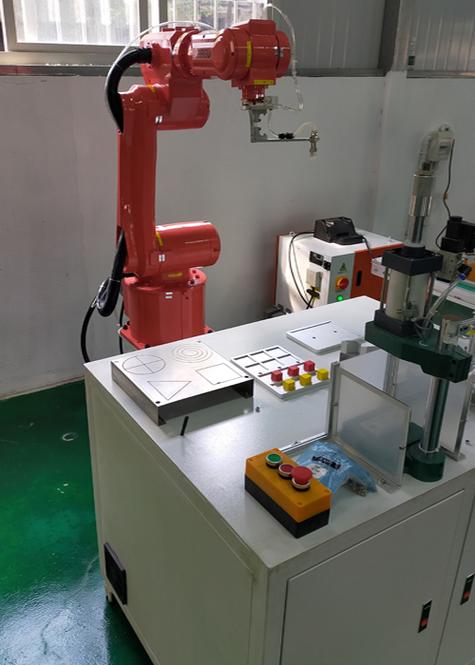
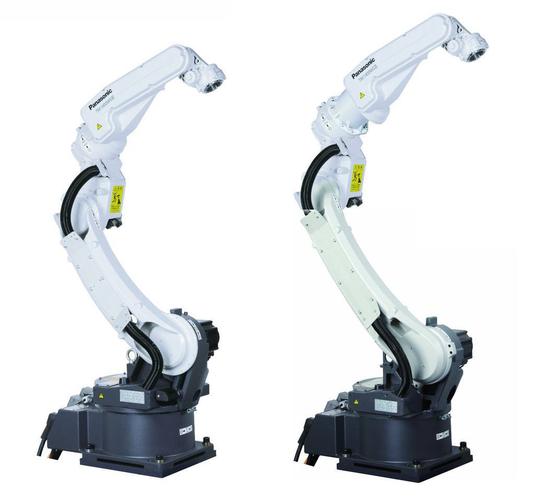
140机械手工业机器人通常指额定负载能力为140公斤的关节型工业机械臂,具备六自由度运动能力。该级别机械臂采用高强度铸铁或钢制臂体结构,配备大扭矩伺服电机与高精度减速机,在保证负载能力的同时实现了较好的动态响应。其工作半径通常在2.5至3米之间,重复定位精度可达±0.05毫米至±0.1毫米,适用于中大型工件的搬运、上下料及焊接作业。选择140公斤级机械臂的核心考量在于:既能承载重型焊枪、送丝机构及清枪装置等末端执行器,又能满足较长臂展覆盖大型焊接工位的需求,兼顾了负载余量与作业范围。
二、焊接机器人机械臂的技术要点
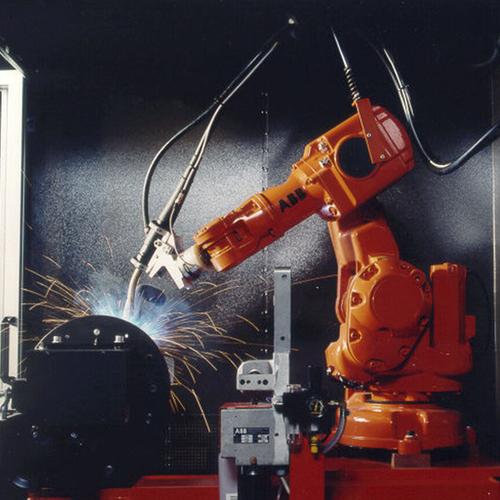
焊接工艺对机械臂的性能要求具有鲜明的特殊性。焊接过程中焊枪需保持稳定的姿态与行走速度,这对机械臂的轨迹精度和低速平稳性提出较高要求。140公斤级焊接机器人机械臂通常配备焊接专用接口,可直接与MIG/MAG焊机、TIG焊机及激光焊系统通讯,实现电流、电压、送丝速度的协同控制。焊接热变形与飞溅环境要求机械臂具备良好的防护等级,臂体及关节处需加装焊接防护罩,腕部轴常采用中空结构以便布线,减少线缆磨损。现代焊接机器人普遍集成电弧跟踪与接触寻位功能,机械臂的高重复精度保障了焊缝跟踪算法的有效执行。在程序层面,离线编程与焊接工艺包的应用可显著缩短示教周期,提升多品种焊接生产的柔性。
三、工业机器人安装的系统化流程
工业机器人的安装质量直接影响设备寿命与运行精度,需遵循规范化的工程流程。
3.1 基础规划与地基处理
安装前应根据机器人型号参数核算动静载荷,设计混凝土地基。140公斤级机械臂在高速运动时产生的倾覆力矩不容忽视,地基厚度与配筋需满足厂家要求,通常混凝土强度等级不低于C25,地基重量宜达到机器人本体的3至5倍。地基表面平整度需控制在±1毫米以内,并预留地脚螺栓孔或预埋钢板。
3.2 设备就位与机械固定
机器人搬运应采用吊装方式,吊点按说明书指定位置设置。就位后通过地脚螺栓固定于地基或安装底座上,调整水平度至0.2毫米/米以内,紧固后进行二次灌浆。对于焊接机器人,安装位置应便于焊枪接近工件各焊缝位置,同时考虑工装夹具的布局与操作空间。
3.3 电气连接与系统集成
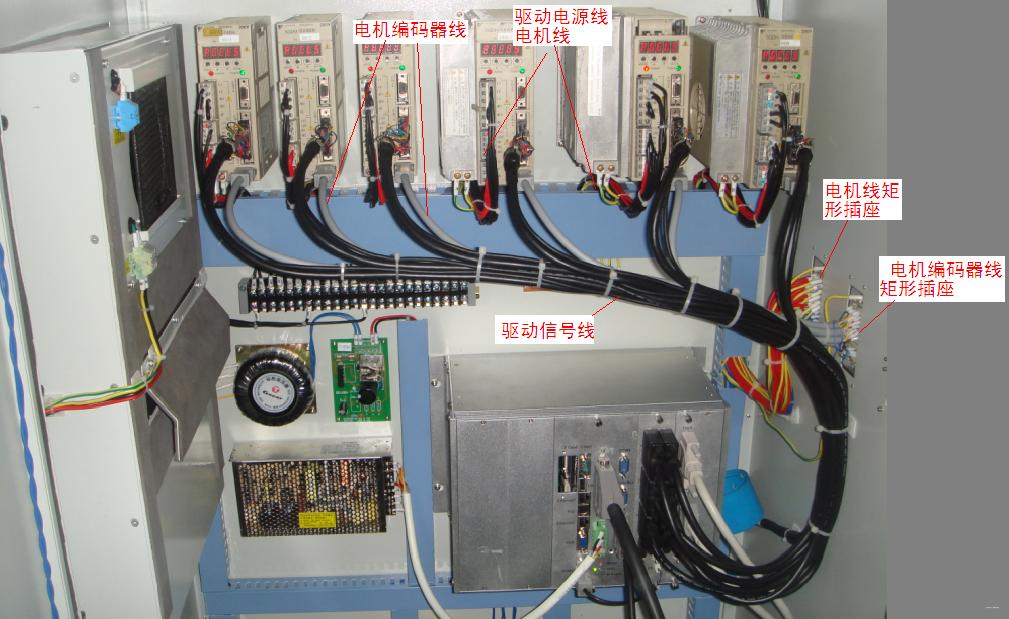
完成机械固定后,依次连接动力电缆、控制柜通讯线、焊接电源及送丝机接口。布线应遵循强弱电分离原则,焊接电缆与信号线保持安全距离,避免电磁干扰窜入控制回路。接地系统须独立可靠,接地电阻小于4欧姆。系统上电后执行安全回路测试与轴限位校验。
3.4 校准调试与验收
安装完成后进行零点校准与重复定位精度测试。焊接机器人需在调试阶段建立焊枪工具坐标系与工件坐标系,开展试板焊接并依据焊缝成形调整焊接参数。依据厂家技术规范与工艺要求进行验收,记录各轴运行电流、间隙及温升数据,作为后期维护的基线。
##
140机械手工业机器人在焊接领域的应用,是重型负载能力与精细工艺要求的有效结合。从机械臂选型、焊接工艺适配到系统化安装,每一环节均需严谨的工程设计支撑。规范的安装流程不仅保障设备初始精度,更为长期稳定运行奠定基础。随着焊接智能化技术的持续发展,中等负载工业机械臂将在轨道交通、工程机械、重型装备等行业展现出更加广阔的应用前景。
如若转载,请注明出处:http://www.lemonmiao.com/product/34.html
更新时间:2026-10-24 19:17:27